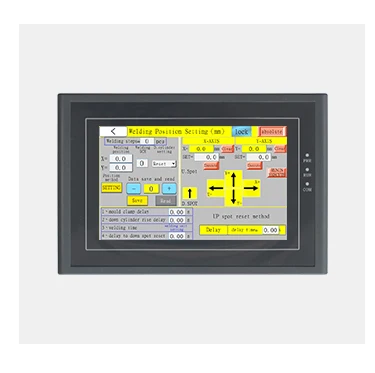
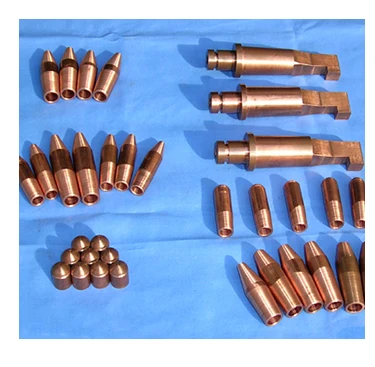
발 페달 작동 스팟 용접 기계는 레버 페달 유형 스프링 압력 구조를 채택합니다. 쉬운 조작, 빠른 반응.위치 정확도와 복잡한 모양 용접의 경우에 다양한 종류의 적합변압기의 작동 하에서, 발 페달 스팟 용접 기계는 전압을 낮추고 전기 전류를 증가시키기 위해 일반적인 전력 공급을 사용합니다.이러한 종류의 낮은 전압하지만 큰 전류는 두 작업 조각의 연결 포인트에 전극에서 전송됩니다결합에서, 작업 조각의 저항 때문에, 높은 온도가 발생하기 때문에 금속은 따라서 용해 상태에서 작업 조각을 만들기 위해 높은 열을 생성합니다. 따라서,작업 조각의 두 조각의 용접의 목적은 달성됩니다.
1. 페달 레버 제어 회로. 메인 엔진 전기없이 페달을 걸지 않을 때. 그것은 전기를 절약 할 수 있습니다. 2. 타이밍 제어 사용. 심지어 작업 조각은 여전히 용접 중에 압축되고 있습니다.전류는 시간에 자동으로 끊어질 수 있으며 인적 요소를 줄일 수 있습니다.. 더 쉬운 조작. 용접 점의 품질은 더 안정적입니다. 3. 전자 컨트롤러 단계없는 규제를 사용하여 타이밍. 설정 범위 0.0 2 ~ 2 초 (일반적으로 작업 조각의 필요한 시간은 0.5초) 정확하게 선택 반복
The quality of the robotic arm is excellent. The packaging was very secure when i received the goods, with no damage at all. After unpacking, i could clearly feel that the materials used are solid, and the connection of each component is precise, making it look very durable. The installation process was also smoother than expected. The accompanying manual is well-illustrated with both pictures and texts, which is easy to understand. It didn& # 39;t take long to complete the installation by following the steps.
전체 평점
평점 스냅샷
모든 등급의 분포는 다음과 같습니다.모든 리뷰